

Брандеры в морской войне Часть 4 - 21
- Опубликовано: 20.07.2026, 12:06
- Просмотров: 1052
Содержание материала
Межвоенный период
Катера «волнового управления»
Возможность атаки с моря на Кронштадт и Ленинград с момента атаки британских торпедных катеров на Кронштадт в 1919 г. постоянно беспокоила советских военных. А флота как такового в стране «победившего пролетариата» фактически не было. Вполне закономерно для обороны приморских городов в СССР решили создать «малый флот», состоявший из 4-х компонентов: малых и средних подводных лодок, торпедных катеров, авиации берегового базирования, береговых батарей.
Свежеиспеченные пролетарские теоретики верили, что в мелких прибрежных водах торпедные катера, способные маневрировать даже на минных заграждениях, остановят вражеские линкоры и крейсера.
Однако линкоры и крейсера, действующие в акваториях противника, всегда охраняли эсминцы, вооруженные скорострельной артиллерией. Значит, неизбежны большие потери среди катеров.
Надежду на успех даёт лишь одновременная групповая атака катеров, действующих согласованно друг с другом.
Но как согласовать? С катера, несущегося со скоростью 45—55 узлов (83—102 км/ч) и заливаемого потоками набегающей воды даже без взрывов вражеских снарядов очень трудно ориентироваться в окружающей обстановке. А под огнём – вдвойне труднее! Что же делать?
И тут специалисты вспомнили о немецких катерах-брандерах FL, управляемых по радио с самолётов. Вот и решение проблемы. Ведь с неба прекрасно видно всё, что происходит на воде!
В сентябре 1924 г. Особое Техническое Бюро (Остехбюро), которым руководил инженер Владимир Бекаури (1882—1938) вывело на испытания радиоуправляемый катер «Пионер». А вскоре инженер Александр Шорин (1890—1941), работавший в Центральной лаборатории проводной связи, представил морякам свой радиоуправляемый катер «Оса».
Командование флота оценило оба катера как «перспективные» и заказало А.И. Бекаури и А.Ф. Шорину разработку системы дистанционного управления для торпедных катеров (в 1920-е годы такое управление называли «волновым»).
Системы Бекаури и Шорина различались тем, что катером «Пионер» оператор управлял с другого корабля или катера, определяя взаимное положение катера и цели с помощью электромеханического счётно-решающего устройства. А катером «Оса» оператор управлял с самолёта.
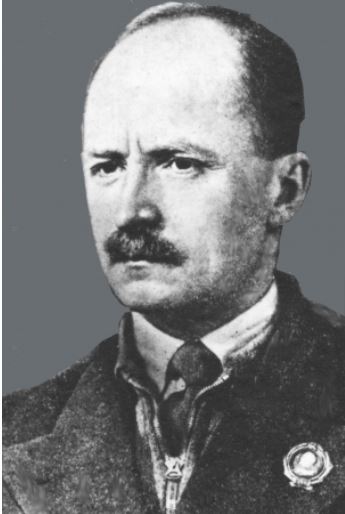
А.Ф. Шорин
Система «волнового управления» состояла из двух компонентов: командно-передающей аппаратуры «Кварц» на станции управления и приёмно-исполнительной аппаратуры «Вольт» на катере.
Команды передавали одновременно по двум каналам: коротковолновому (КВ) и ультракоротковолновому (УКВ). Это позволяло избегать шумовых помех, поставленных противником в одном из диапазонов связи. Кодировали команды в виде акустических тонов, передаваемых станцией «Кварц» на обеих частотах.
На катере станция «Вольт» декодировала сигналы в узкополосных камертонных фильтрах. Сигналы, прошедшие через фильтры, замыкали ламповые реле, тем самым подавая напряжение на исполнительные механизмы. Система отличалась высокой точностью распознавания команд, но сравнительно медленной реакцией, так как камертонным фильтрам требовалось время на срабатывание.
Оператор управления осуществлял 6 видов действий:
а) Ступенчатое переключение скорости хода (от «стоп» до «полный вперёд») через управление дросселями двигателей. Шаговый искатель, получив соответствующий сигнал, сдвигался на шаг в нужном направлении.
б) Циркуляция влево и вправо, а также стабилизация на курсе. Это обеспечивал гироскопический автопилот на основе торпедного гироскопа Обри.
в) Поворот на определенный угол от заданного курса (на угол в 1, 5, 30 градусов). Эти команды могли суммироваться.
г) Зигзагообразное движение («виляние»). В этом случае автопилот поддерживал стабильный курс, но в его выходные данные оператор намеренно вносил ошибку, что заставляло катер вилять из стороны в сторону. Теоретически, это делало его менее уязвимым от огня противника.
д) Запуск торпед из кормового лотка по курсу катера. Угол отклонения гироскопов торпед перед залпом устанавливался параллельно курсу катера.
е) Постановка дымовой завесы. Аппаратурой постановки дымзавесы оборудовали не все катера. Она срабатывала по команде пуска торпед.
В системе управления курсом катера использовался «командный диск». Он поворачивался вправо и влево на 1, 5 или 30 градусов в соответствии с командами, полученными по радио. Автопилот воспринимал новое положение диска как сигнал рассогласования, и автоматически приводил к нему курс катера.
Такая система позволяла последовательностью сигналов задавать необходимый маневр. Например, чтобы повернуть катер на 54 градуса влево, последовательно передавали команды «30 влево», «30 влево», «5 вправо», «1 вправо». Командный диск, поворачиваясь, суммировал эти команды как +30+30-5-1=54, и останавливался на отметке 54 градуса от исходного курса. Затем срабатывало реле, и автопилот приводил курс катера к установленному на диске.
Как уже сказано выше, Бекаури использовал счётно-решающий прибор, определявший параметры движения цели по данным с корабельных директоров и рассчитывал курс для вывода управляемого катера в атаку. Прибор сближал катер с целью методом изменения пропорций.
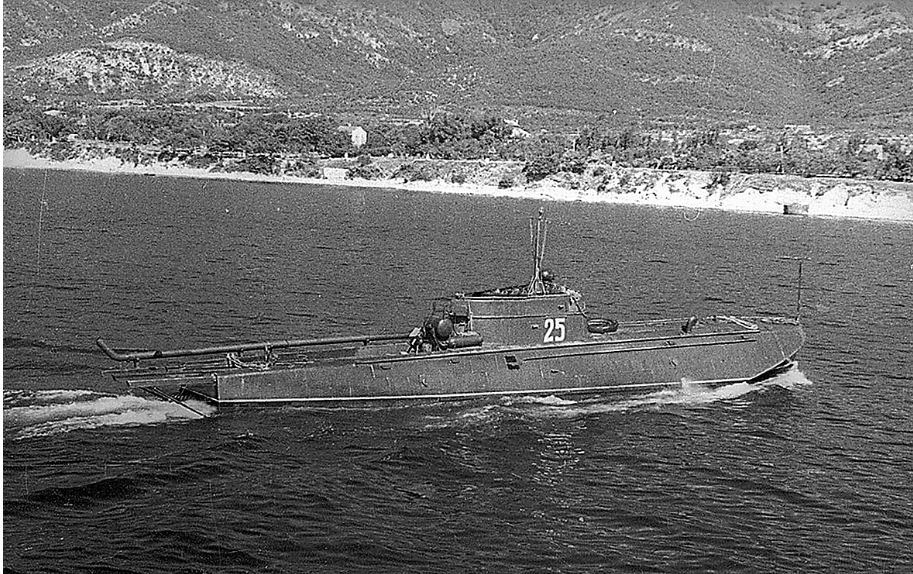
Катер волнового управления типа Ш-4
В системе Шорина оператор в самолёте наблюдал с высоты за положением катера и цели. Он мог рассчитать угол выхода катера в атаку с помощью обычного планшета. В 1931 г, в Финском заливе состоялись сравнительные испытания обеих систем. По их результатам выбрали систему Шорина как более удобную в практическом применении. Весной 1932 г. её рекомендовали к принятию на вооружение.
Но серийное производство высокотехнологичной (для того времени) электроники советская радиопромышленность «не потянула». Все комплекты оборудования разработчики «дорабатывали» вручную.
Сначала аппаратурой волнового управления оснастили 30 катеров типа Ш-4 («шарли – остроскулый), затем пришла очередь новейших Г-5 («глиссирующий»). Общий выпуск аппаратуры составил порядка 200 комплектов станций «Вольт».
Для управления катерами использовали модификацию летающей лодки МБР-2, которую обозначили МБР-2ВУ (морской ближний разведчик волнового управления). В её центральном отсеке размещали станцию управления «Кварц», а в состав экипажа ввели двух операторов (предполагалось, что с одного гидроплана можно управлять одновременно двумя телемеханическими катерами).
Большой проблемой была ненадёжность электронной аппаратуры на катерах, сильно страдавшей от влажности (катера типов Ш-4 и Г-5 на полном ходу даже в тихую погоду заливали фонтаны воды).
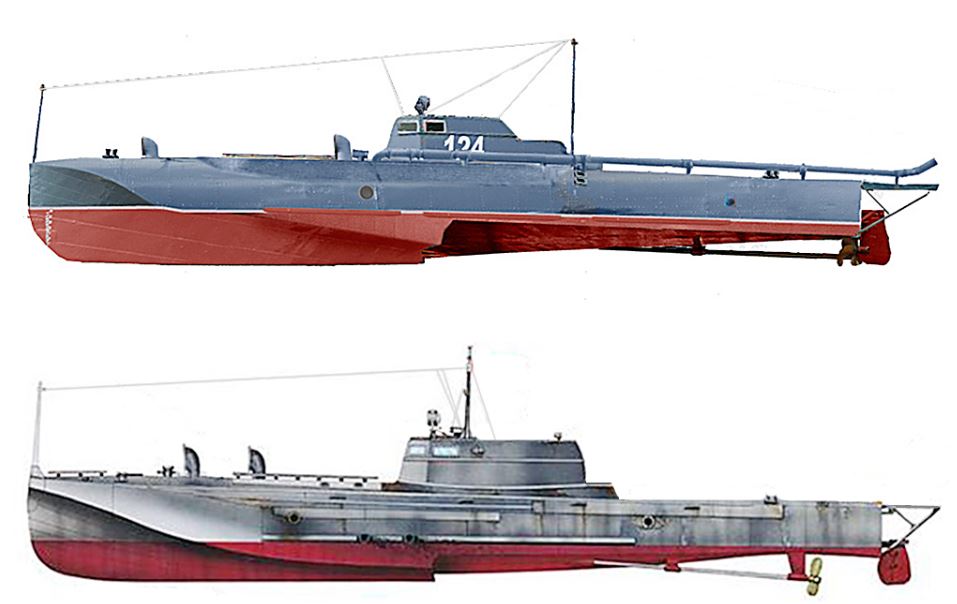
Катера волнового управления типа Ш-4 (вверху) и Г-5
Так как с дюралевыми торпедными катерами возникали серьезные проблемы, В.И. Бекаури предложил строить более крупные стальные катера «волнового управления», и не реданные, а килевые. В 1930 г. на заводе имени Андре Марти в Ленинграде построили катера С-1 и С-2. В том же году их ввели в состав Дивизиона особого назначения Балтийского флота.
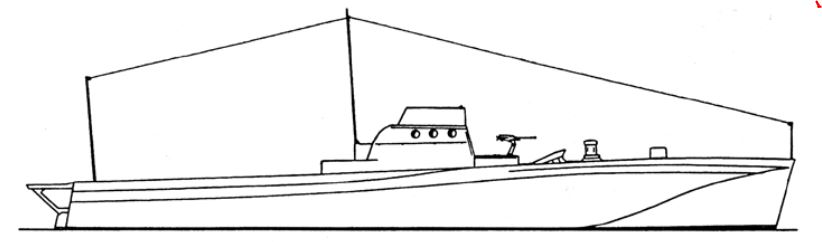
Катер «волнового управления» типа «С» («СМ»)
ТТХ: Водоизмещение 28 т; размеры 23,5 х 3,8 х 1,4 м. Импортные бензиновые двигатели общей мощностью 2250 л. с. (80 л.с. на тонну). Однако скорость хода на испытаниях не превышала 26 узлов (48,15 км/ч). Дальность плавания всего лишь 170 миль (315 км). Вооружение: три 450-мм торпеды в кормовом лотке, два 7,62-мм пулемета ШВАК. Экипаж 6 человек.
Катера оказались недостаточно быстрыми, недостаточно маневренными (слишком большой радиус поворотов), недостаточно «дальними. В серию они не пошли. Во время войны их превратили в малые минные заградители.
В 1934 г. Реввоенсовет СССР решил сформировать по одному дивизиону катеров «волнового управления» (штат – 24 катера) в каждой бригаде торпедных катеров на Балтийском, Черноморском, Тихоокеанском флотах. Соответственно, создали три авиаэскадрильи волнового управления.
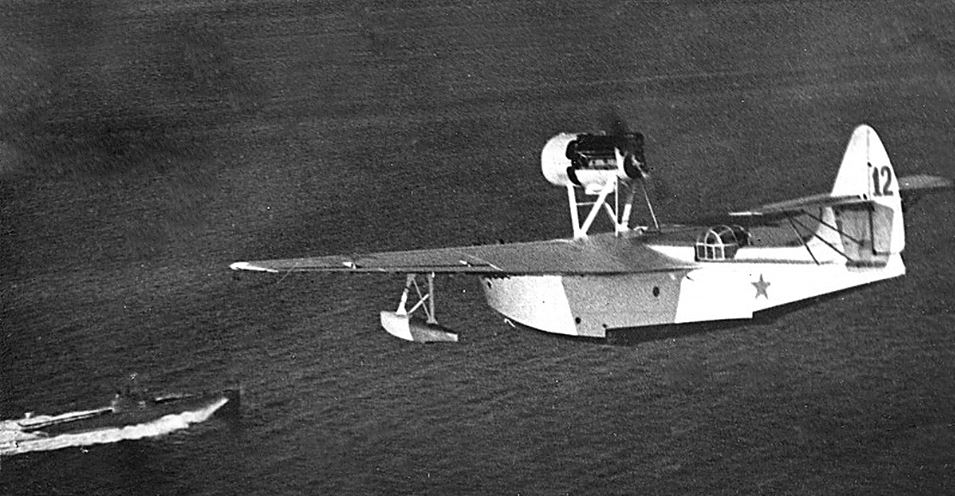
Самолёт МБР-2 и торпедный катер типа Ш-4
В октябре 1937 г. в Финском заливе состоялись «зачётные» учения, во время которых «вражескую» эскадру атаковали с воздуха и воды (в том числе две волны беспилотных катеров, наводимых с гидросамолётов).
Схематически боевое применение катеров выглядело следующим образом. Два катера типа Ш-4 (или Г-5) выходили на исходный рубеж. Здесь экипаж радиоуправляемого катера (РУК) пересаживался на катер сопровождения. Управление РУК брал на себя оператор в гидросамолёте. Он выводил катера в расположение кораблей противника, осуществлял там маневрирование, прицеливание, пуск торпед, выход из боя и возвращение к катеру сопровождения. Там команда возвращалась на РУК и вела его в порт.
Самой большой проблемой была низкая надёжность электронной аппаратуры. На этих учениях из 12 радиоуправляемых катеров одного дивизиона боеспособными оказались лишь 8. Все же командование отметило:
«Несмотря на выявленные недостатки и трудности, катера волнового управления в состоянии выполнить поставленную им боевую задачу за счёт невосприимчивости к потерям и численного перевеса».
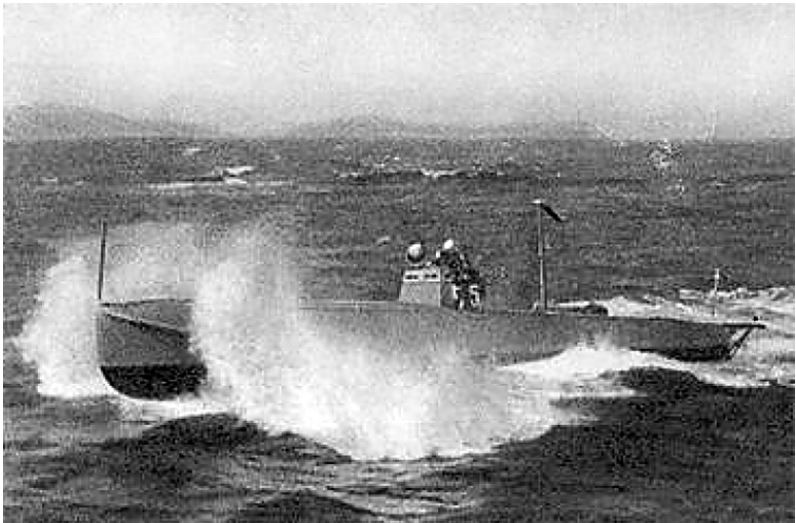
Торпедный катер волнового управления типа Г-5